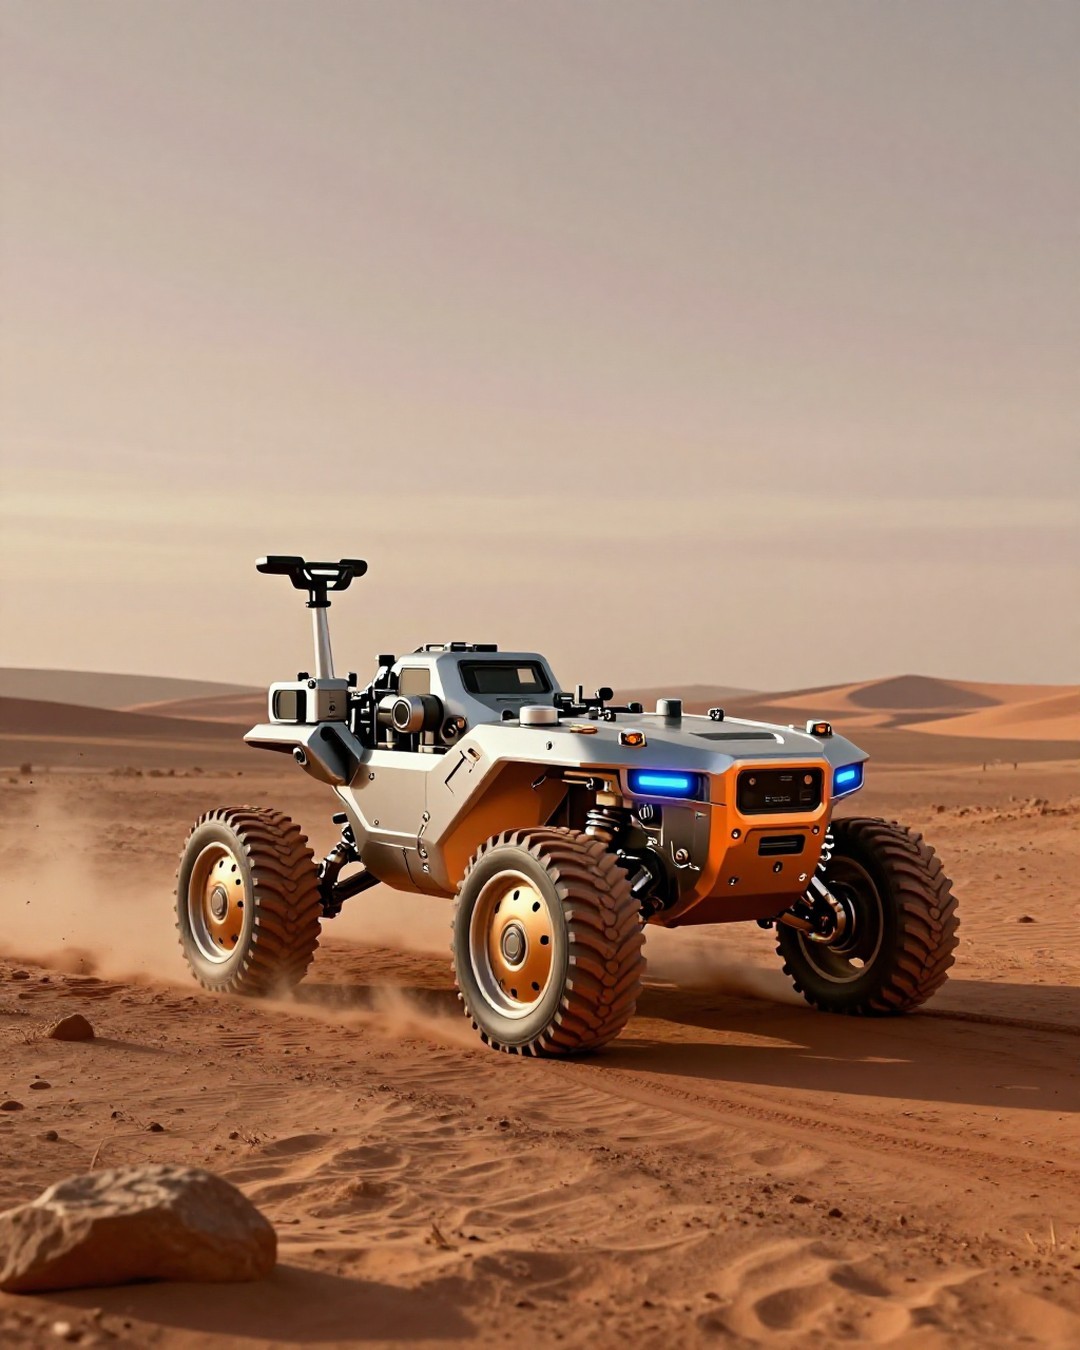
Rover marciano inspirado en el pez de arena

Ciencia ExploraciónEspacial Robótica Biomimética Marte

Summary

Mind Map Cover Image
AI Generated Cover Image

Investigadores de la Universidad de Würzburg han desarrollado un prototipo de rover marciano inspirado en la locomoción del lagarto del desierto conocido como pez de arena (Scincus scincus). Este diseño innovador permite al vehículo 'nadar' a través de terrenos arenosos sueltos, superando las limitaciones de los diseños de ruedas convencionales que suelen hundirse o patinar en superficies granulares. El equipo, liderado por el profesor Marco Schmidt, sostiene que la biomimética es la clave para mejorar la movilidad en entornos planetarios hostiles. Al replicar los movimientos laterales y longitudinales del lagarto, el rover logra una tracción superior, dejando huellas sinusoidales características que confirman la eficacia del mecanismo de nado en la arena. La investigación destaca la importancia de optimizar la presión sobre el suelo mediante el ajuste de la anchura y el peso de las ruedas. Los experimentos iniciales demostraron que reducir la masa y aumentar la superficie de contacto disminuye drásticamente el riesgo de quedar atrapado, estableciendo una base sólida para futuras misiones de exploración espacial. Este avance ofrece una solución práctica para los desafíos de movilidad en Marte, sugiriendo que la integración de estrategias de control de software adaptativo junto con hardware bio-inspirado permitirá a los futuros exploradores robóticos navegar con mayor autonomía y eficiencia en terrenos complejos y granulares.

Key Points

01

Inspiración biológica en el pez de arena

【Hecho clave】El lagarto Scincus scincus, nativo del Sahara, utiliza un movimiento de nado bajo la arena para desplazarse eficientemente. 【Estrategia】Los científicos aplicaron esta mecánica biológica para diseñar ruedas que generan fuerzas laterales y longitudinales, permitiendo al rover avanzar en lugar de hundirse. 【Aplicación】Esta técnica resuelve el problema crítico de los rovers actuales que se atascan en suelos sueltos.

02

Optimización del diseño de las ruedas

【Hecho clave】Las primeras pruebas revelaron que ruedas estrechas y pesadas aumentaban la presión sobre el suelo, provocando deslizamientos. 【Estrategia】El equipo rediseñó las ruedas haciéndolas más anchas y ligeras para distribuir mejor el peso. 【Aplicación】Esta modificación redujo la presión de contacto, mejorando significativamente la estabilidad y el control del vehículo en terrenos arenosos.

03

Validación experimental y colaboración

【Hecho clave】El proyecto, fechado el 1 de julio de 2026, fue validado en colaboración con el Centro Alemán de Investigación para la Inteligencia Artificial (DFKI) y la Universidad de Bremen. 【Estrategia】Se realizaron pruebas en campos abiertos y terrenos arenosos para medir la tracción. 【Aplicación】Los resultados confirmaron que el rover puede moverse de manera constante, proporcionando datos valiosos para futuras mejoras.

04

Desarrollo de software de movilidad inteligente

【Hecho clave】El equipo planea evolucionar hacia estrategias de control basadas en software. 【Estrategia】El objetivo es crear algoritmos que detecten y se adapten al hundimiento o deslizamiento en tiempo real. 【Aplicación】Esto permitirá que los rovers sean más autónomos y capaces de tomar decisiones de navegación en entornos granulares impredecibles.

05

Impacto en la exploración planetaria

【Hecho clave】La movilidad es uno de los mayores obstáculos para las misiones en Marte. 【Estrategia】La combinación de hardware bio-inspirado y software adaptativo busca maximizar la eficiencia energética y la seguridad. 【Aplicación】Esta tecnología es fundamental para misiones de larga duración donde el terreno es desconocido y potencialmente peligroso para los rovers convencionales.

Want to create your own mindmap?

Login to Neumap AI and start creating your own mindmaps!

Get Started