仿生火星探測車:沙地游泳技術

火星探測 仿生科技 機器人工程 維爾茨堡大學 太空探索

Resumo

Imagem de Capa do Mapa Mental
Imagem de Capa Gerada por IA

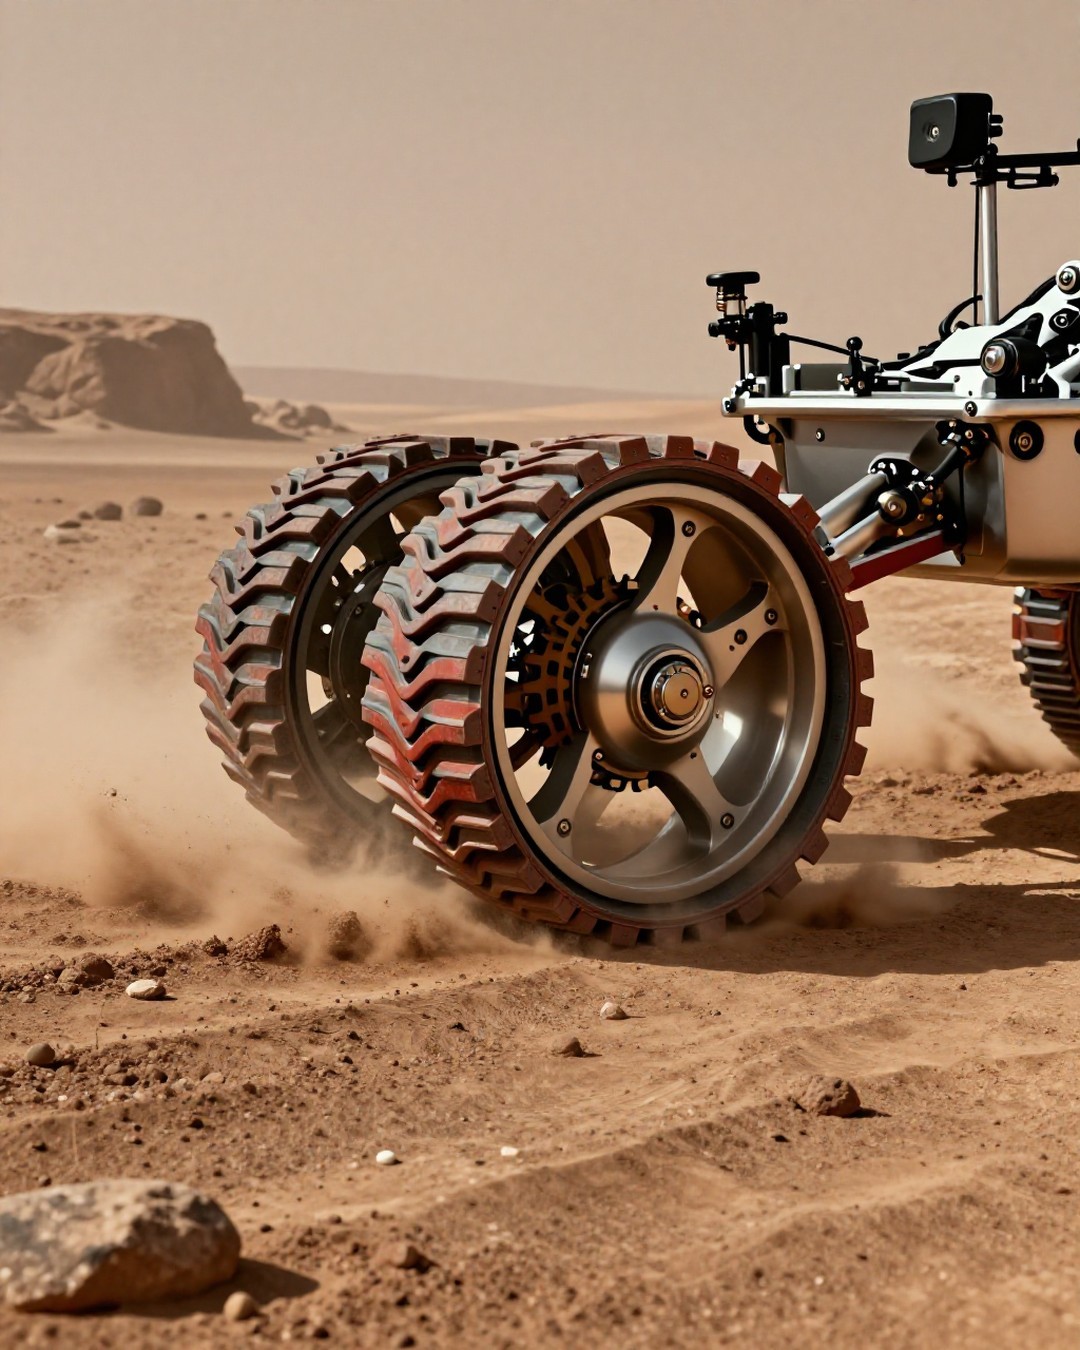
德國維爾茨堡大學的研究團隊於2026年7月1日發表一項創新成果,開發出一款仿生火星探測車。該設計靈感源自撒哈拉沙漠的『沙魚蜥蜴』(Scincus scincus),透過模擬其在沙地中『游泳』的運動機制,解決了傳統火星車在鬆軟沙地容易打滑、下陷或受困的技術難題。 研究團隊由Marco Schmidt教授領導,與德國航空太空中心(DLR)的VaMEx計畫合作,成功驗證了這種仿生輪設計能產生有效的縱向與橫向推力。實驗顯示,透過調整輪胎的寬度與重量,能顯著降低地面壓力,提升探測車在鬆軟地形的穩定性與操控性。 此項技術不僅在硬體設計上取得突破,未來更計畫結合軟體控制策略,針對沙地等顆粒狀環境進行適應性導航。這項研究為未來行星探測任務提供了更具韌性的移動解決方案,確保探測器能在複雜的火星地表環境中更可靠地執行任務。

Pontos-chave

01

🔹 仿生設計核心:沙魚蜥蜴機制

研究團隊模仿撒哈拉沙漠『沙魚蜥蜴』(Scincus scincus)在沙中穿梭的運動方式。這種生物能透過獨特的身體擺動在鬆軟沙地中『游泳』,研究人員將此機制轉化為火星車的輪胎設計,使其能產生縱向與橫向推力,而非僅僅是滾動,從而避免在火星鬆軟沙地中打滑或下陷。
02

🔸 實驗驗證與硬體優化

初步測試發現,早期的輪胎設計因過重且過窄,導致地面壓力過大,反而加劇了下陷問題。團隊隨後進行優化,將輪胎改為更寬且更輕的設計,成功降低了地面壓力,顯著提升了探測車在沙地上的穩定性與移動效率。

03

⭐ 關鍵技術指標與合作背景

該計畫由維爾茨堡大學的Marco Schmidt教授領導,隸屬於德國航空太空中心(DLR)的VaMEx計畫。合作夥伴包括德國人工智慧研究中心(DFKI)與不萊梅大學,透過在模擬沙地與開放場域的實地測試,驗證了仿生輪胎能留下正弦波狀的軌跡,證實了游泳機制的有效性。

04

📊 解決的技術痛點

傳統火星車輪胎多針對低速行駛設計,在鬆軟地形中極易發生:【打滑】輪胎空轉無法前進 / 【下陷】車體陷入沙中無法脫困 / 【受困】因地形複雜導致任務中斷。仿生輪胎透過模擬生物運動,將這些阻力轉化為前進的動力。

05

💡 未來發展:智慧移動策略

研究團隊計畫將研發重心從硬體擴展至軟體層面,開發『智慧移動控制策略』。這套系統將能即時計算輪胎與鬆軟地形的交互作用,主動適應打滑與下陷情況,使探測車在火星複雜的顆粒狀環境中具備更強的自主導航與適應能力。

Quer criar seu próprio mapa mental?

Faça login no Neumap AI e comece a criar seus próprios mapas mentais!

Começar